协作机械臂来源已核对
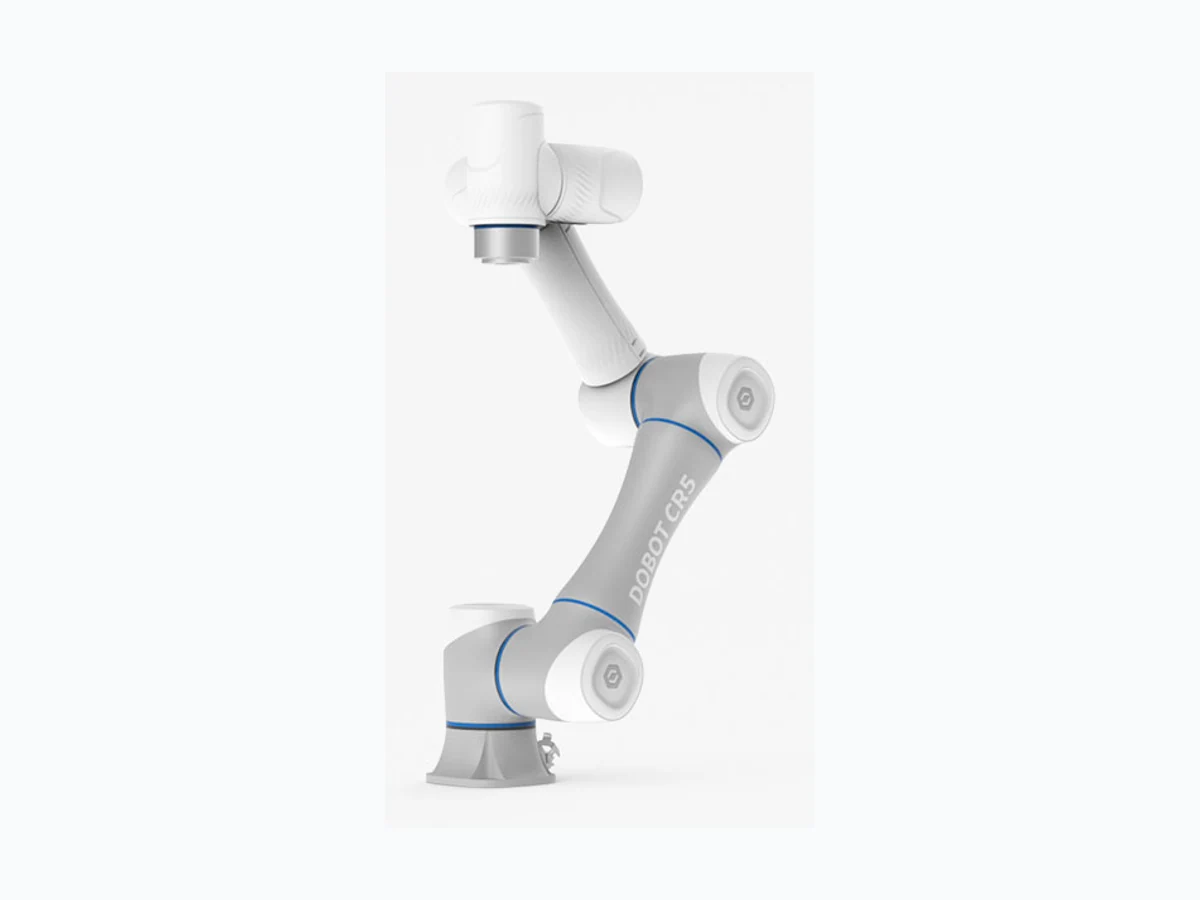
DOBOT CR5A
DOBOT · CR5A
用于制造任务的 CRA 系列协作机械臂。请根据工件、末端工具、安装姿态和现场安全评估选择配置。
负载5 kg
工作半径 / 臂展900 mm
设备重量25 kg
供货情况需询问
JAKA K1 七轴机械臂,公开负载 5 kg、工作半径 976 mm、重量 14 kg,适合研究与集成开发。
| 参数 | 公开数值与条件 |
|---|---|
| 负载 | 5 kg K1 — official hardware manual V01 来源 · 2026年10月24日 |
| 工作半径 / 臂展 | 976 mm K1 — official hardware manual V01 来源 · 2026年10月24日 |
| 设备重量 | 14 kg K1 — official hardware manual V01 来源 · 2026年10月24日 |
| 重复定位精度 | ±0.05 mm K1 — official hardware manual V01 来源 · 2026年10月24日 |
| 自由度 / 轴数 | 7 axes K1 — official hardware manual V01 来源 · 2026年10月24日 |
| 功率 | 200 W K1 — official hardware manual V01 来源 · 2026年10月24日 |
JAKA K1 is a seven-axis arm, not a mobile robot; the official hardware manual identifies the exact K1 model. / K1 是七轴机械臂,不是移动机器人,以官方硬件手册型号为准。
资料核对仅表示将公开信息与记录来源比对,不代表工厂审核、认证审查或独立产品测试。
official document · 资料核对 2026年10月24日
official product · 资料核对 2026年10月21日
继续研究
DOBOT · CR5A
用于制造任务的 CRA 系列协作机械臂。请根据工件、末端工具、安装姿态和现场安全评估选择配置。
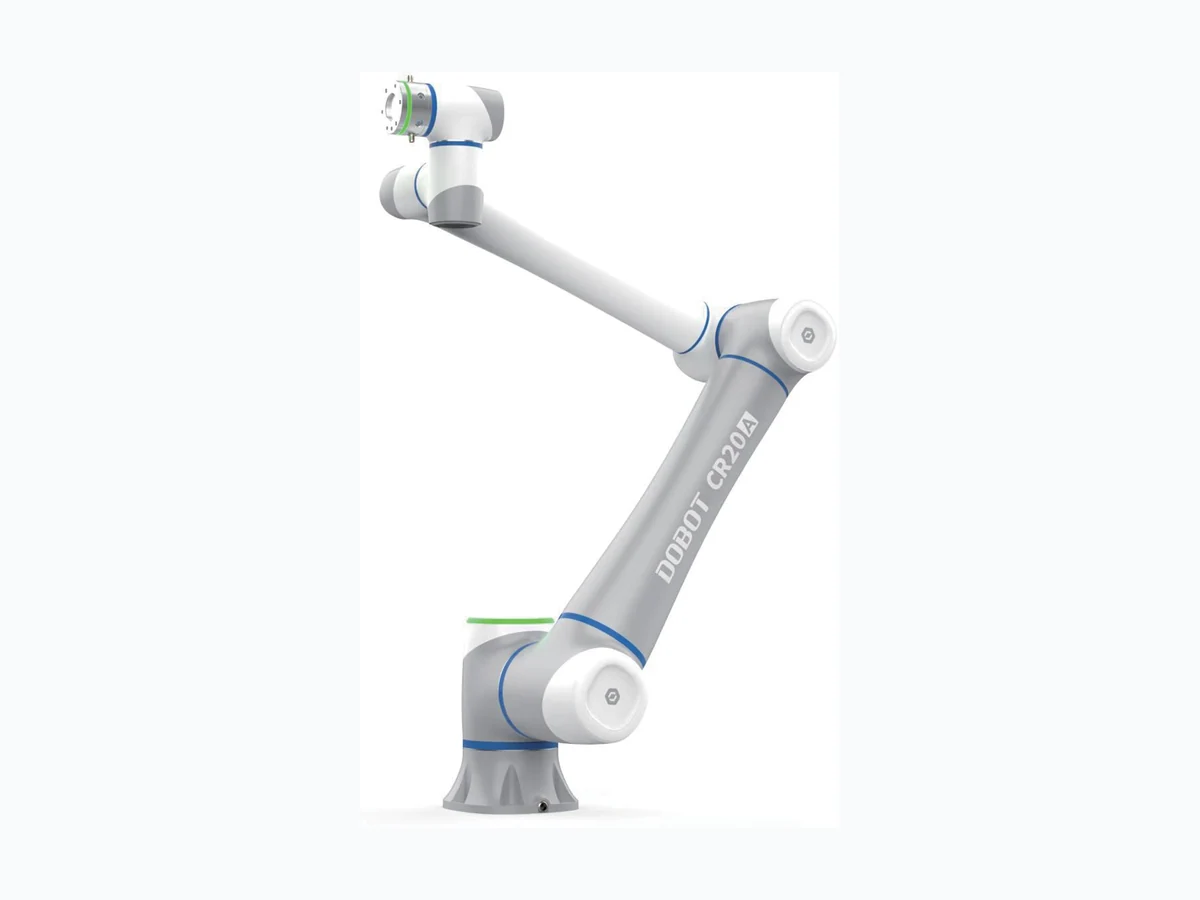
DOBOT · CR20A
用于制造任务的 CRA 系列协作机械臂。请根据工件、末端工具、安装姿态和现场安全评估选择配置。
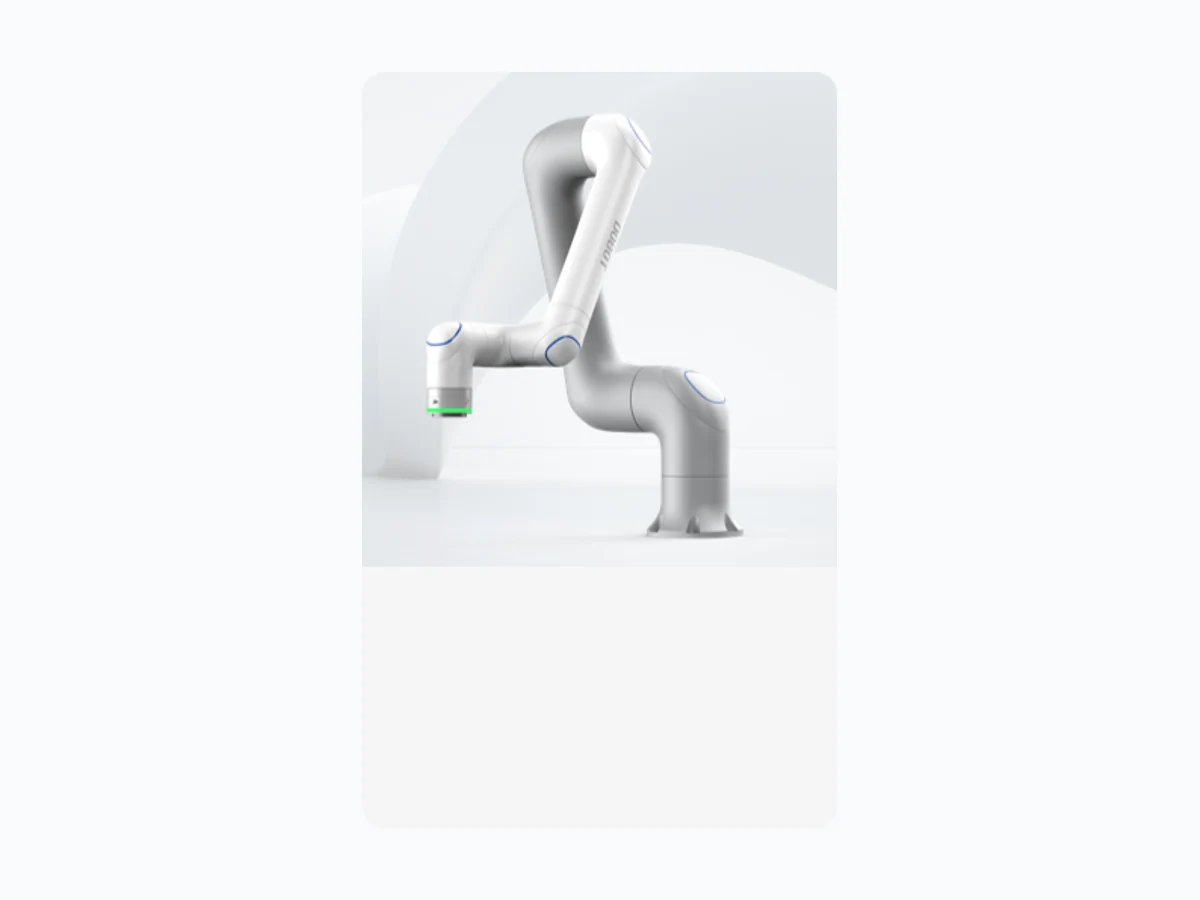
DOBOT · CR 30H — standard
额定负载 30 kg、最大臂展 1800 mm 的协作机械臂,按标准 CR 30H 配置记录,不混用 HT / Food 版本。