协作机械臂来源已核对
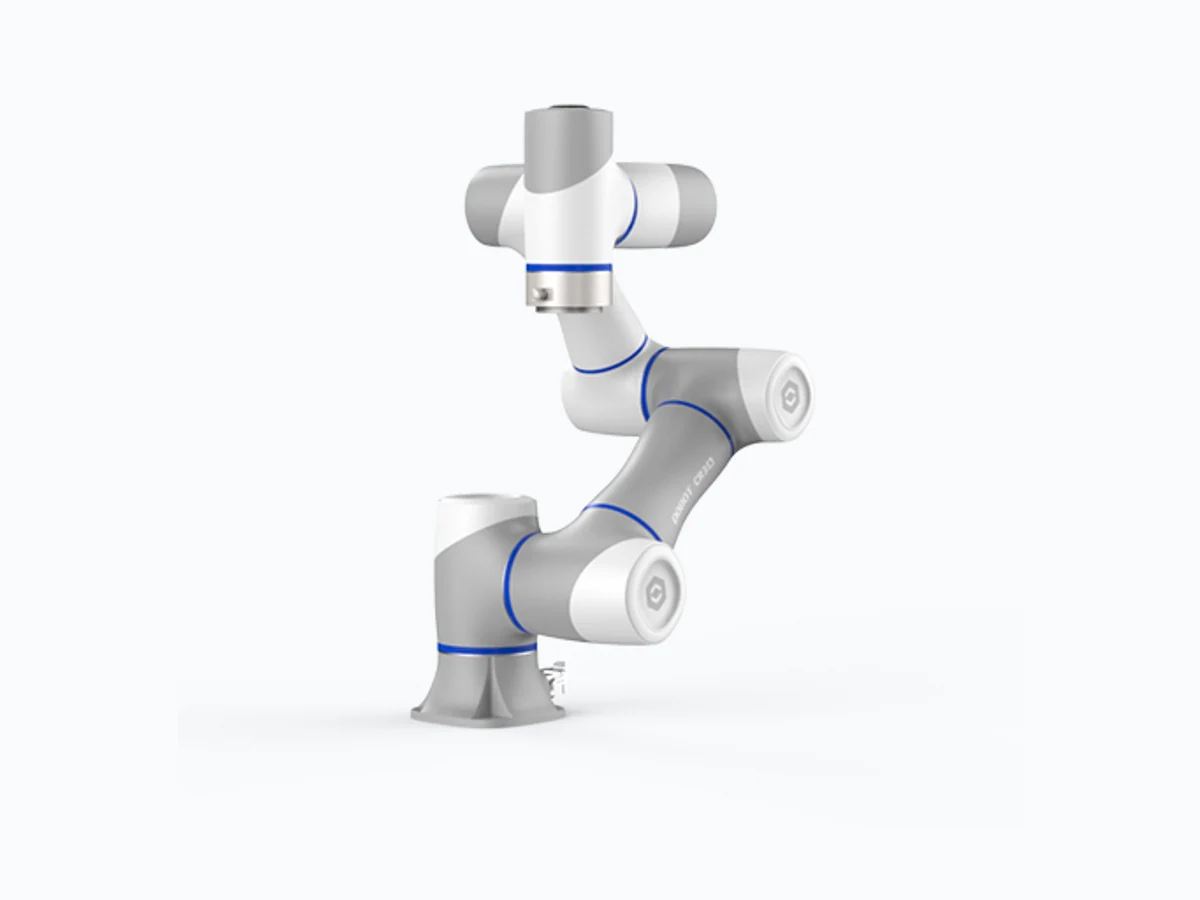
DOBOT CR3A
DOBOT · CR3A
用于制造任务的 CRA 系列协作机械臂。请根据工件、末端工具、安装姿态和现场安全评估选择配置。
负载3 kg
工作半径 / 臂展620 mm
设备重量16.5 kg
供货情况需询问
产品资料库
查询型号、筛选关键参数、核对原始来源。缺失资料明确保留,不估算、不填充。
98 款匹配型号
缺失参数不做估算,始终标明。
DOBOT · CR3A
用于制造任务的 CRA 系列协作机械臂。请根据工件、末端工具、安装姿态和现场安全评估选择配置。
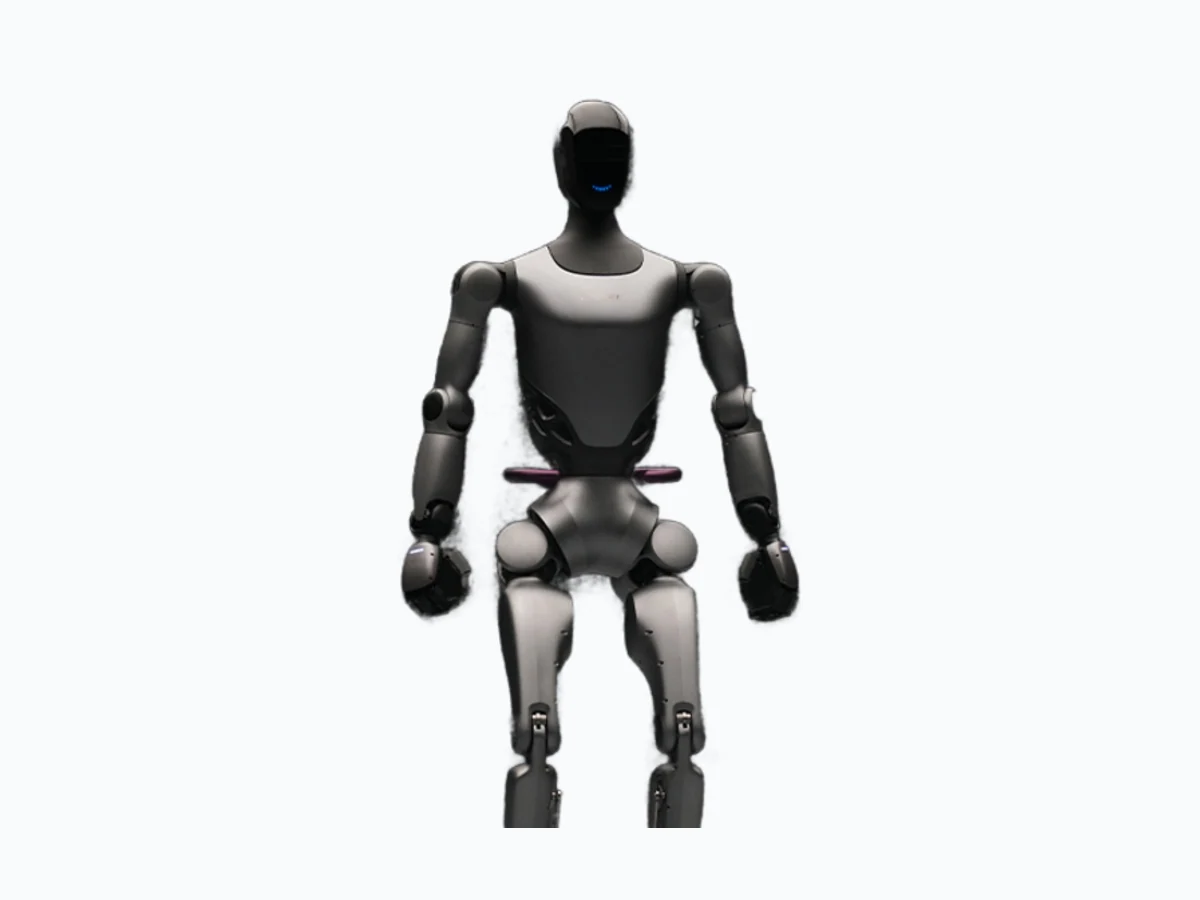
Fourier Intelligence · GR-2 — archived official developer manual
GR-2 人形研究平台,采用厂商旧版开发手册:高 1750 mm、约重 63 kg,配置选装灵巧手时最多 53 自由度。参数按具体修订版本理解。
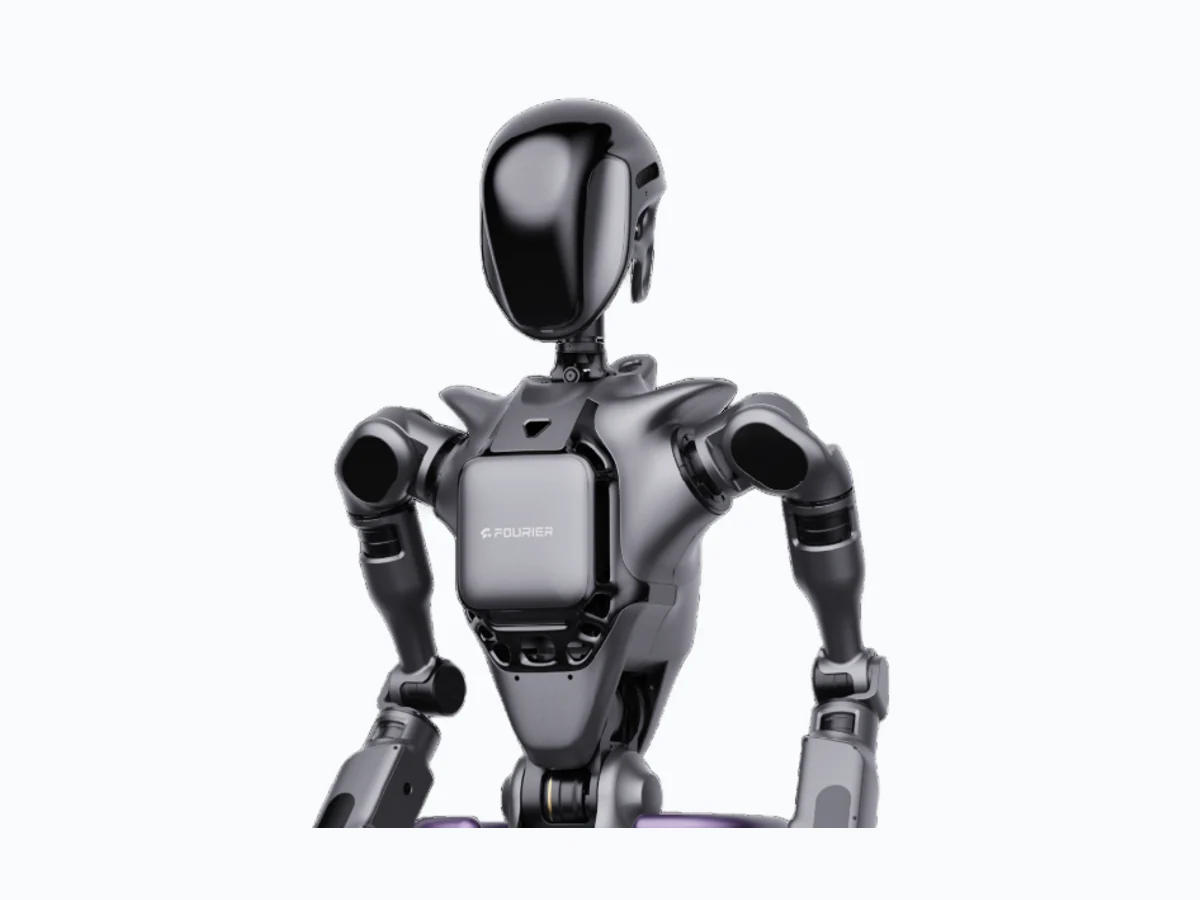
Fourier Intelligence · GR-1 — archived official developer manual
GR-1 人形研究平台,采用厂商旧版开发手册的配置基线:高 1650 mm、净重约 52 kg、尺寸 1650 × 524 × 325 mm。不同硬件修订版本不混用参数。
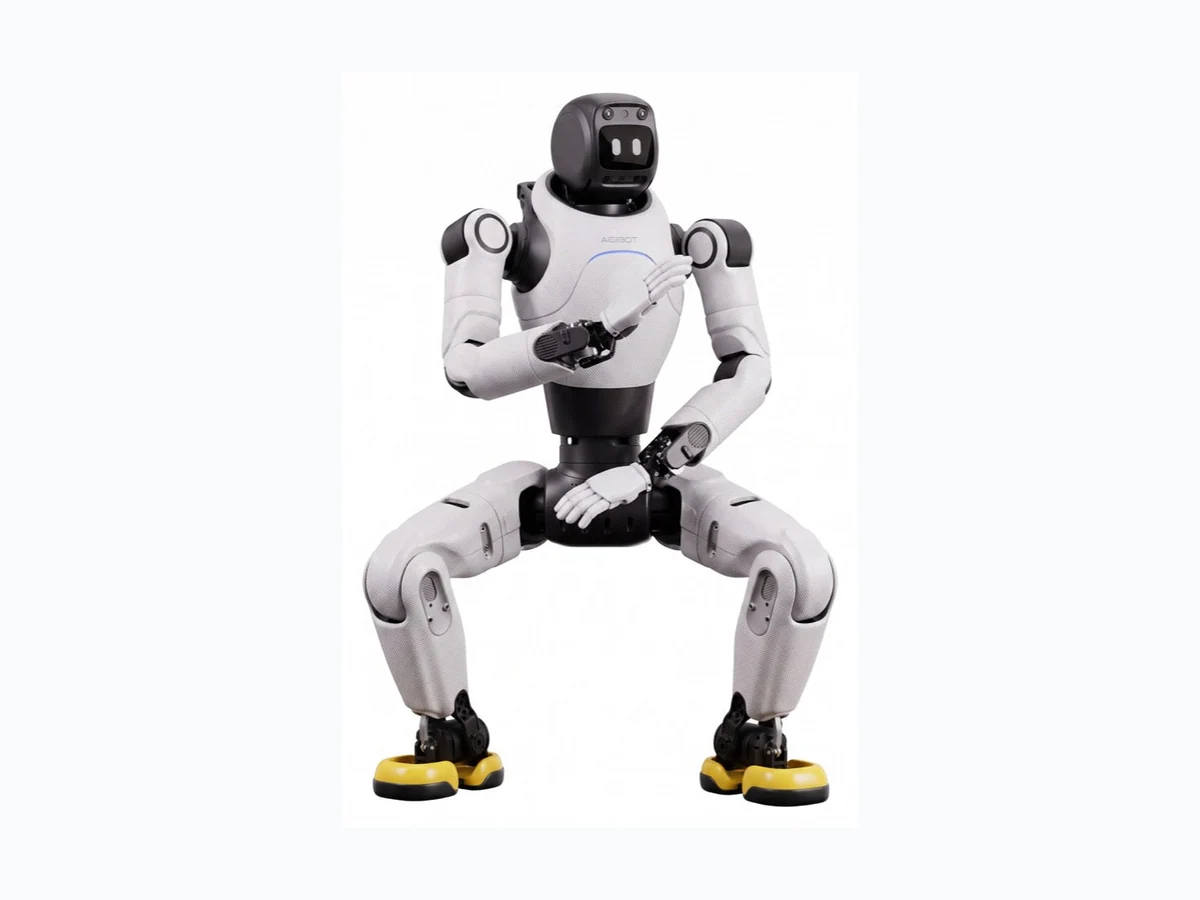
AgiBot · X2 Neo — current store configuration
按智元官方商店当前 X2 Neo 配置展示,高约 1310 mm、重约 35 kg、30 自由度。Neo 与 Ultra 在传感器、算力和开发权限方面不同。
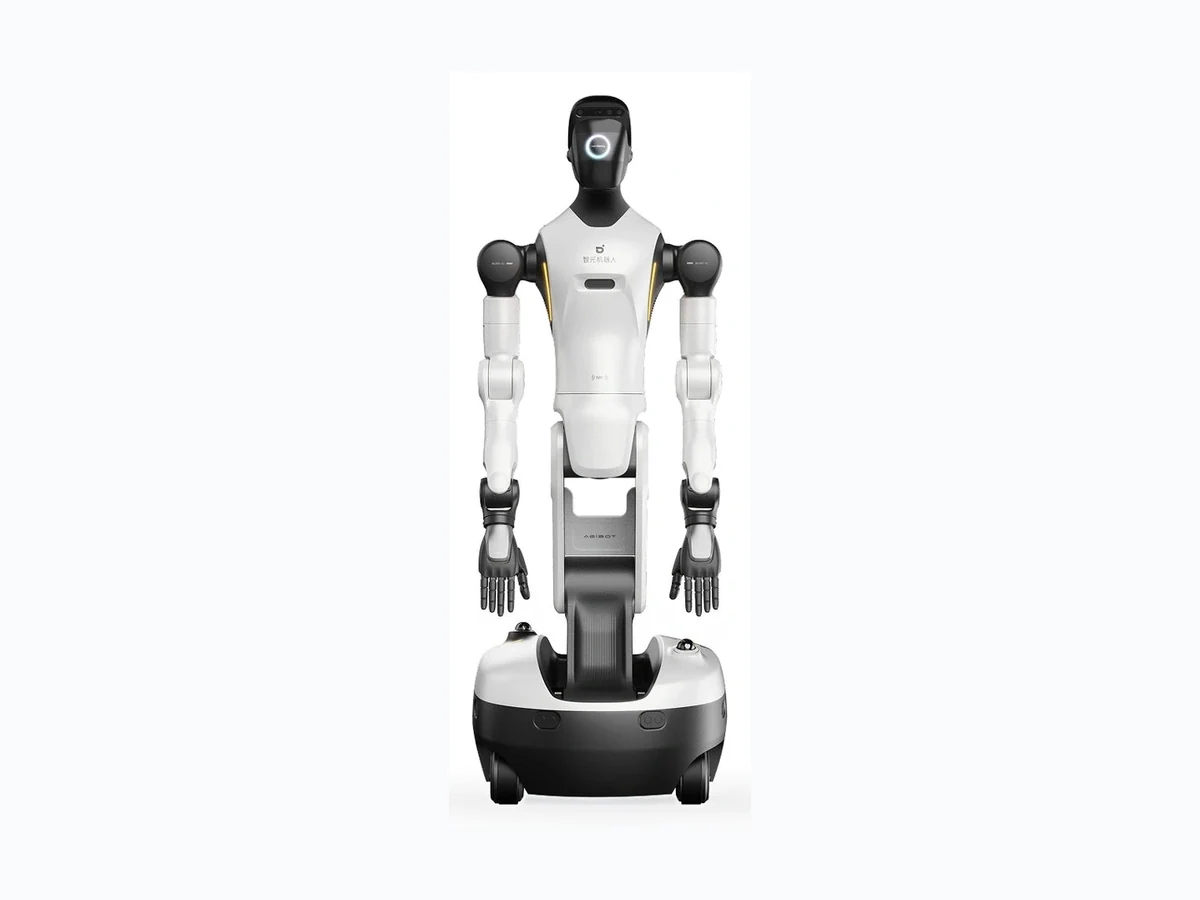
UBTECH Robotics · Cruzr S2 — industrial wheeled configuration
轮式双臂工业作业平台,公开在 0–1.8 m 工作空间搬运 15 kg,具备腰部升降及双目感知,须按任务验证作业能力。
详细参数待核对
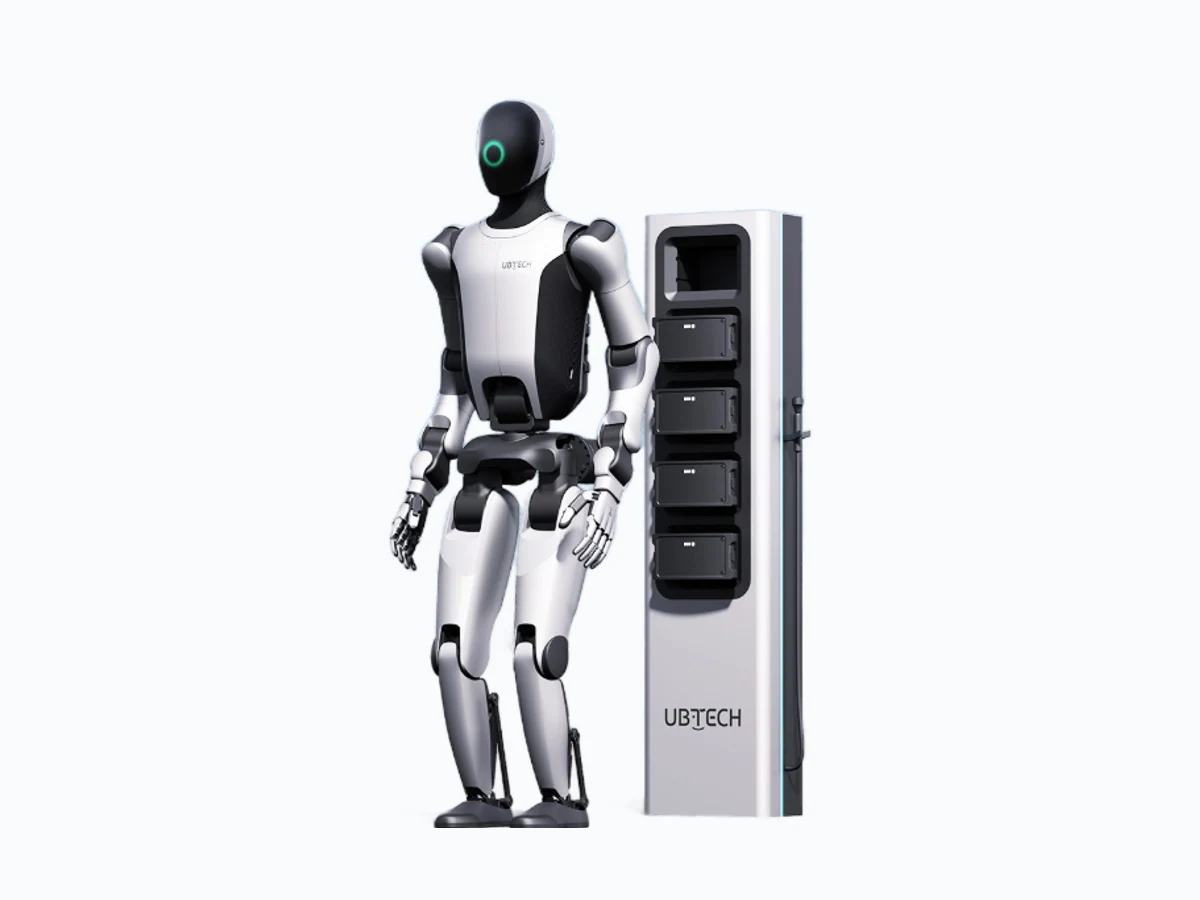
UBTECH Robotics · Walker S2 EDU — official manual
按 Walker S2 EDU 官方用户手册记录,高 1760 mm、重量 70 kg(不含手),额定配置与工业交付版本分开确认。
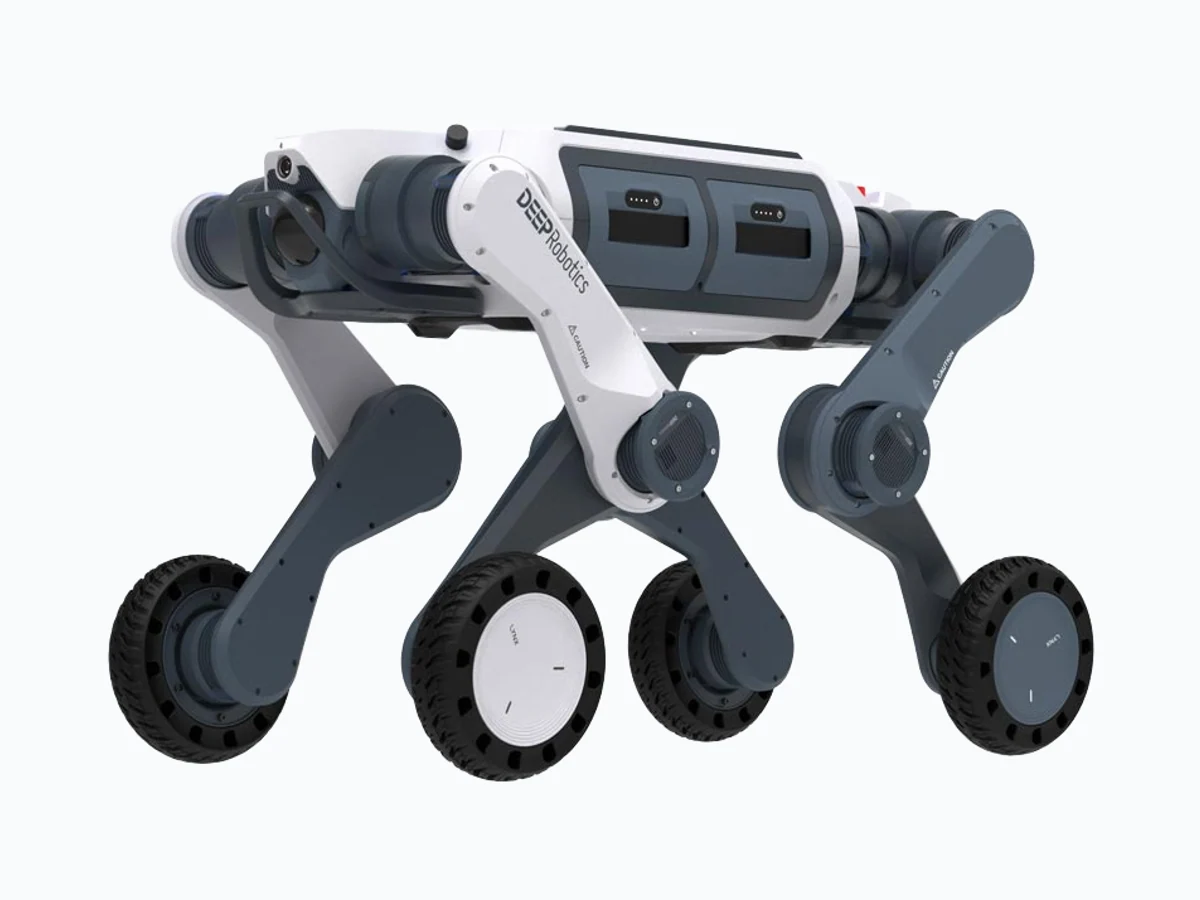
DEEP Robotics · LYNX M20 — standard
面向复杂地形的轮足机器人,标准 M20 有效负载 15 kg、负载续航 2.5 小时,IP66 防护,支持热插拔电池。
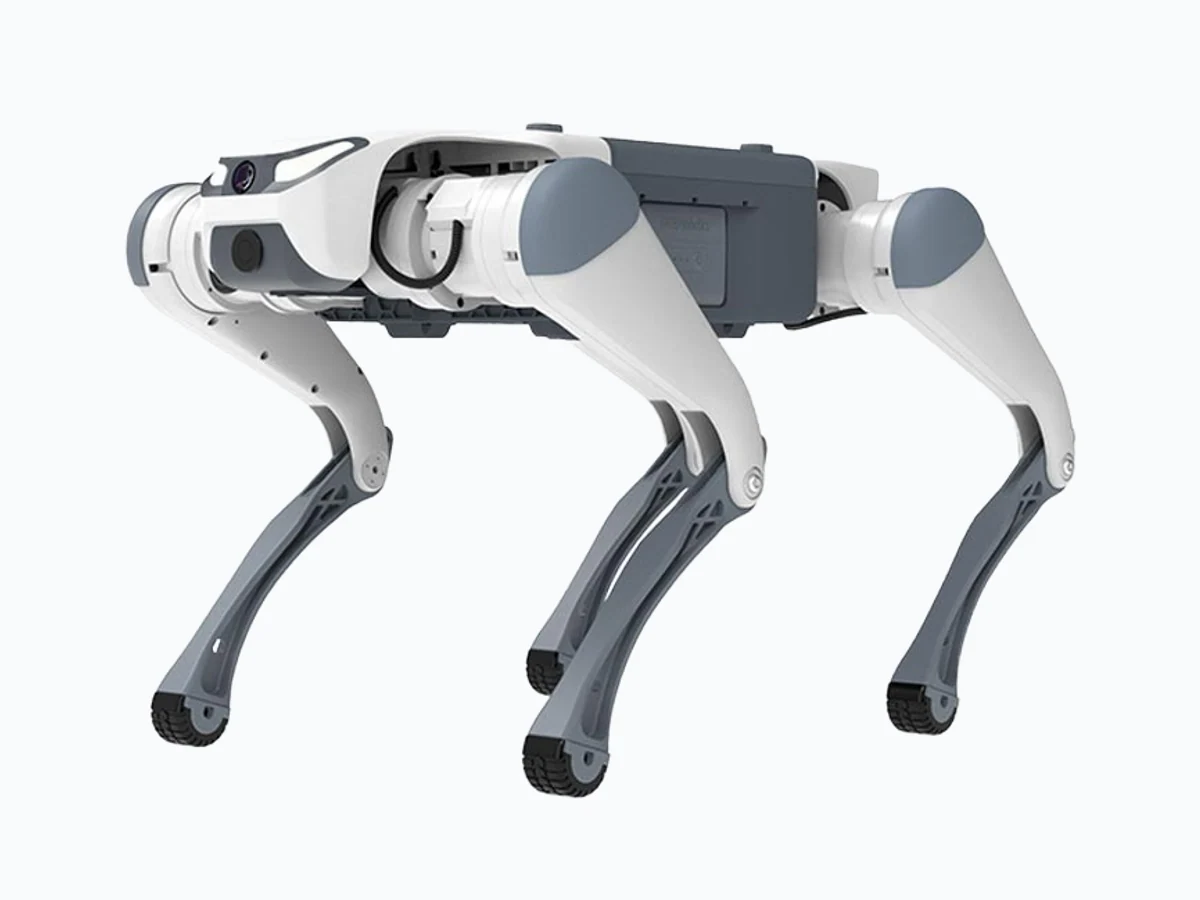
DEEP Robotics · Lite3 — official product table
四足开发平台,官方产品表记录带电池 12 kg、持续行走负载 5 kg、运动续航 1.5–2 小时,开发权限按版本确认。
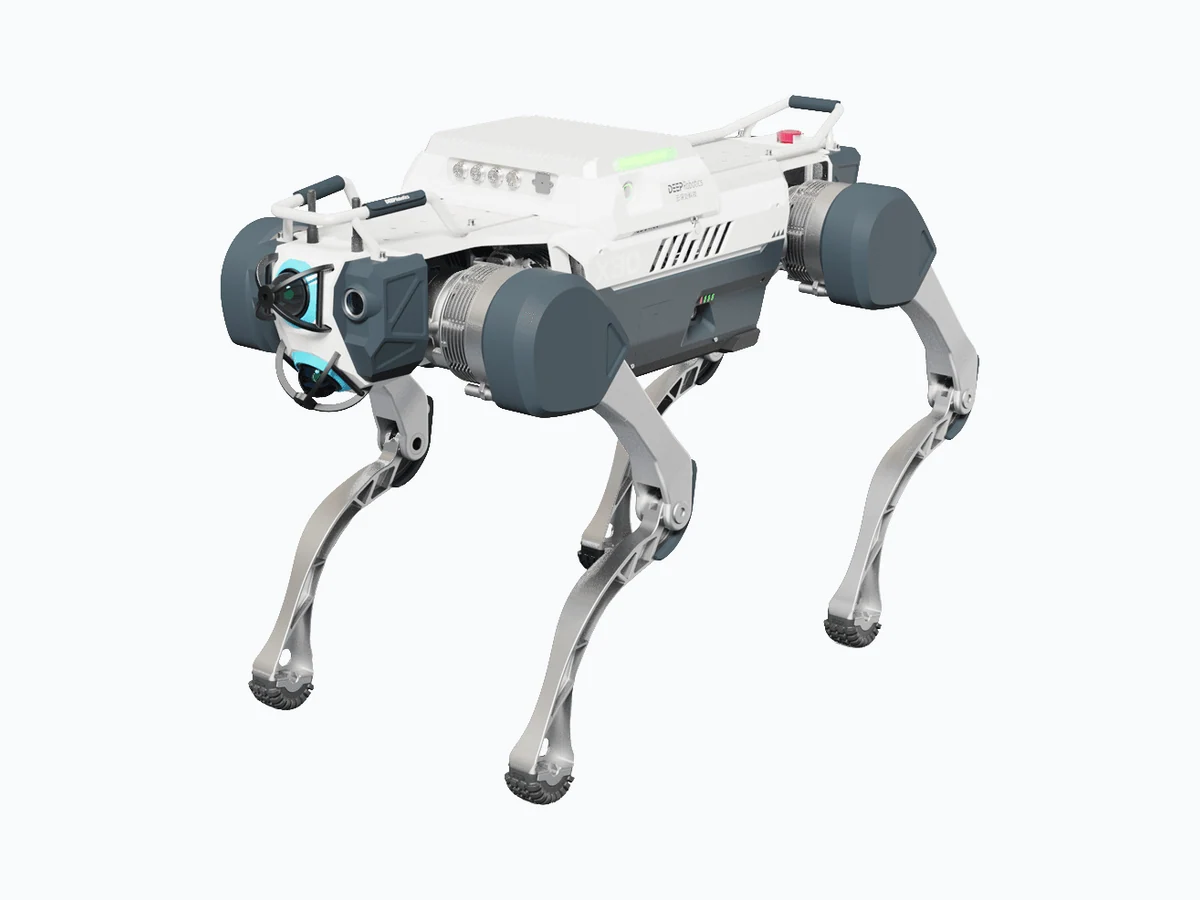
DEEP Robotics · X30 Pro
面向工业巡检与复杂环境的四足平台,含电池重量 59 kg、IP67 防护,公开续航为实验室条件下 2.5–4 小时。
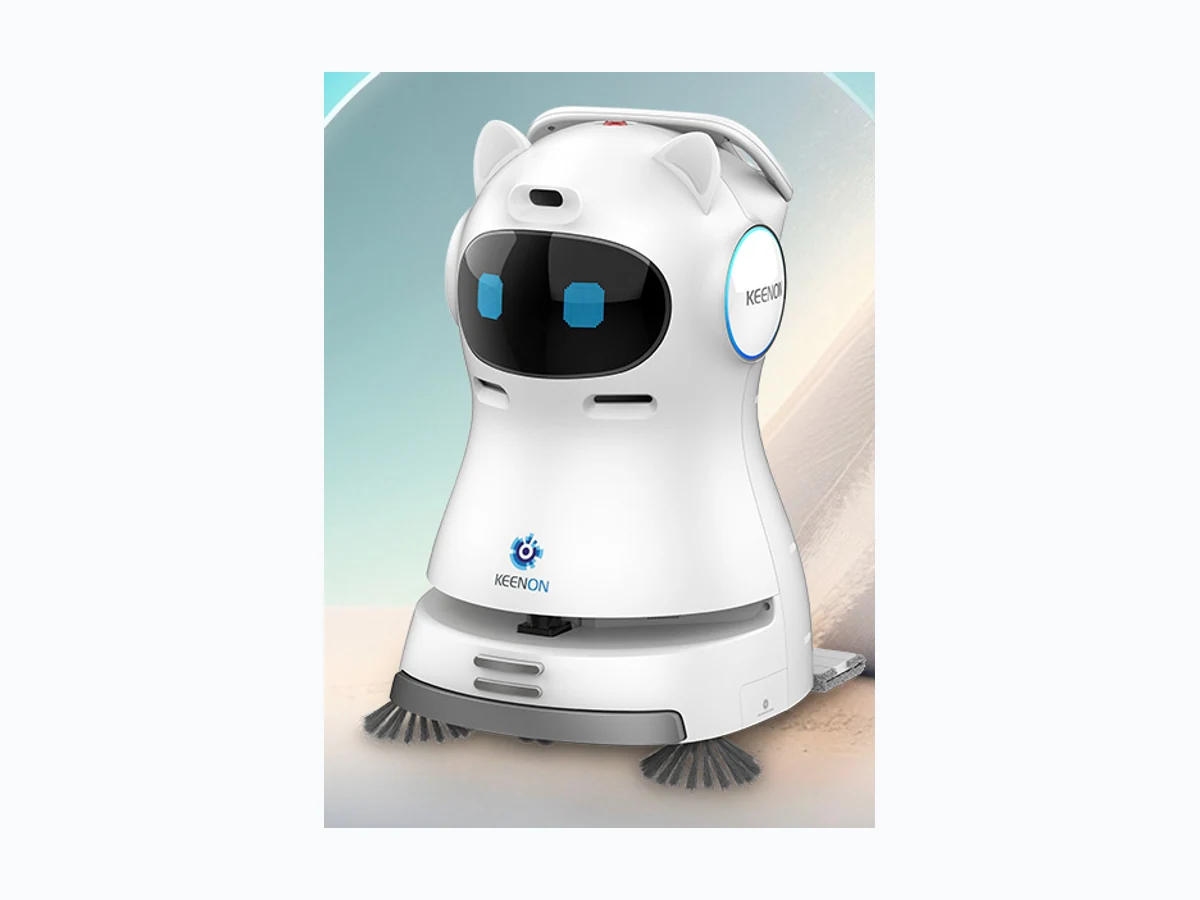
KEENON Robotics · KLEENBOT C30
用于扫地、吸尘与拖尘的商用干式清洁机器人。35 kg 是设备重量,不是负载;扫吸续航与拖尘续航不同。
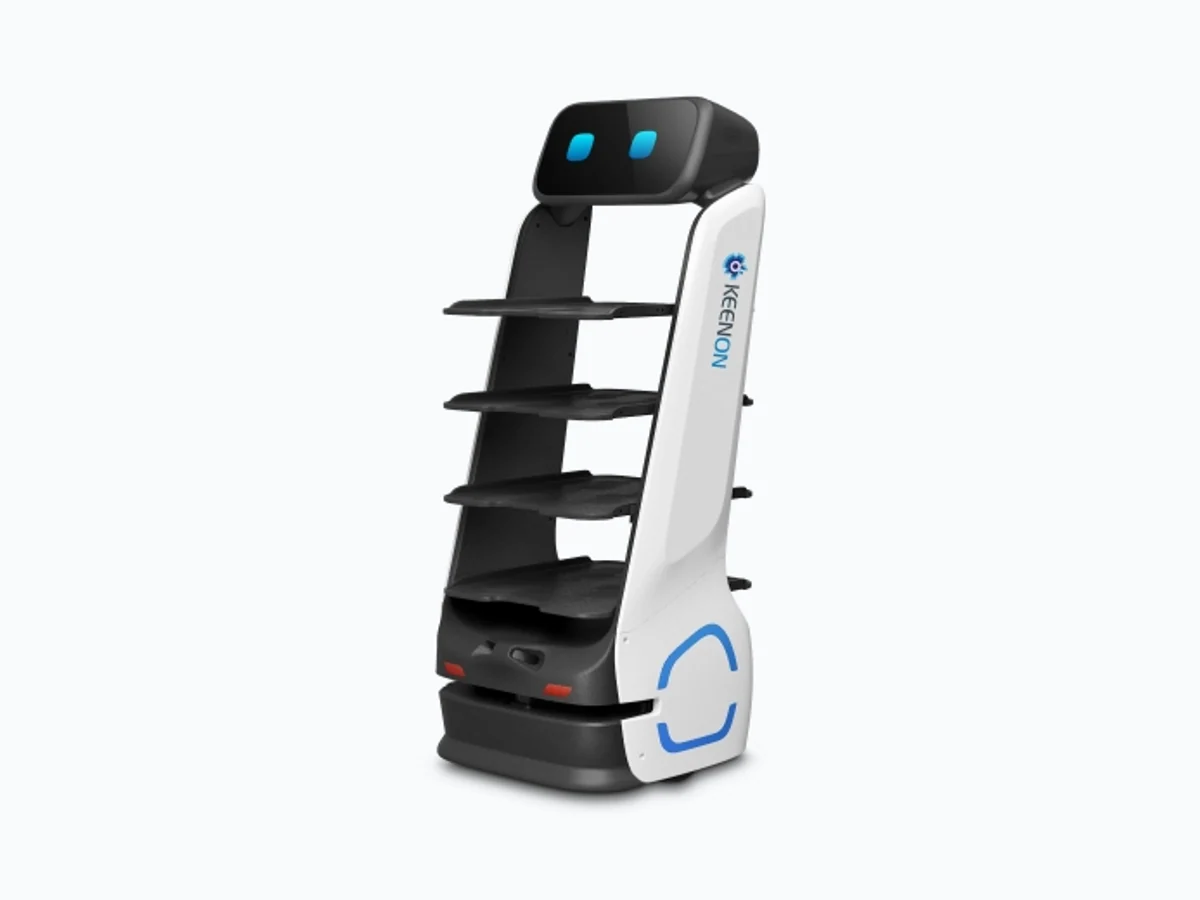
KEENON Robotics · DINERBOT T9
面向餐饮配送的多层托盘服务机器人。公开总负载 40 kg,通道、充电设备与当地服务需单独确认。