CRSChina RobotSOURCE

应用选型指南

机器人科研平台

比较用于具身智能、运动控制、教育与实验室研究的人形、四足及开发平台。

咨询此应用任务

选型前先确认

  • SDK、仿真环境、API 与开发文档
  • 自由度、计算平台与传感器配置
  • 交付时间、支持条款及备件

25 款相关型号

按记录的应用标签匹配;具体场地适配需进一步确认。

前往目录细筛
Galaxea R1 Pro product image
人形机器人来源已核对

Galaxea R1 Pro

Galaxea AI · R1 Pro — current manufacturer product table

轮式双臂研究平台,按当前厂家 R1 Pro 产品表记录 1700 mm 高度、126 kg 重量与 860 mm 工作半径。峰值负载不视为连续额定负载。
工作半径 / 臂展860 mm
高度1700 mm
设备重量126 kg
供货情况需询问
LimX Oli product image
人形机器人来源已核对

LimX Oli

LimX Dynamics · Oli — official product FAQ

Oli 人形研究平台,官方 FAQ 记录高 1650 mm、重量不超过 55 kg、31 自由度,提供研究开发接口。

高度1650 mm
设备重量≤55 kg
自由度 / 轴数31 DOF
供货情况需询问SDK
LimX TRON 1 product image
教育与科研平台来源已核对

LimX TRON 1

LimX Dynamics · TRON 1 — current product table

支持点足、面足和轮足切换的研究平台,重量不超过 20 kg,配置电池与运动模式需按具体交付版本确认。
负载≤10 kg
指定工况续航≤2 h
设备重量≤20 kg
供货情况需询问
Booster K1 product image
教育与科研平台来源已核对

Booster K1

Booster Robotics · K1 Education — 5 Ah

面向入门科研的人形开发平台,约高 950 mm、重 19.5 kg、22 自由度。教育版、极客版与专业版电池和算力不同。
指定工况续航70 min
高度950 mm
设备重量19.5 kg
供货情况需询问
Booster T1 product image
教育与科研平台来源已核对

Booster T1

Booster Robotics · T1 — 23-DOF base

面向科研和 RoboCup 的人形开发平台,站高 1180 mm、约 30 kg。按官方手册的 23 自由度基础配置展示。
指定工况续航2 h
高度1180 mm
设备重量30 kg
供货情况需询问
EngineAI SE01 product image
人形机器人来源已核对

EngineAI SE01

EngineAI · SE01 — January 2025 research announcement

众擎 SE01 全尺寸双足研发平台,2025 年官方发布信息记录高约 1700 mm、约重 55 kg,当前交付配置须另行确认。
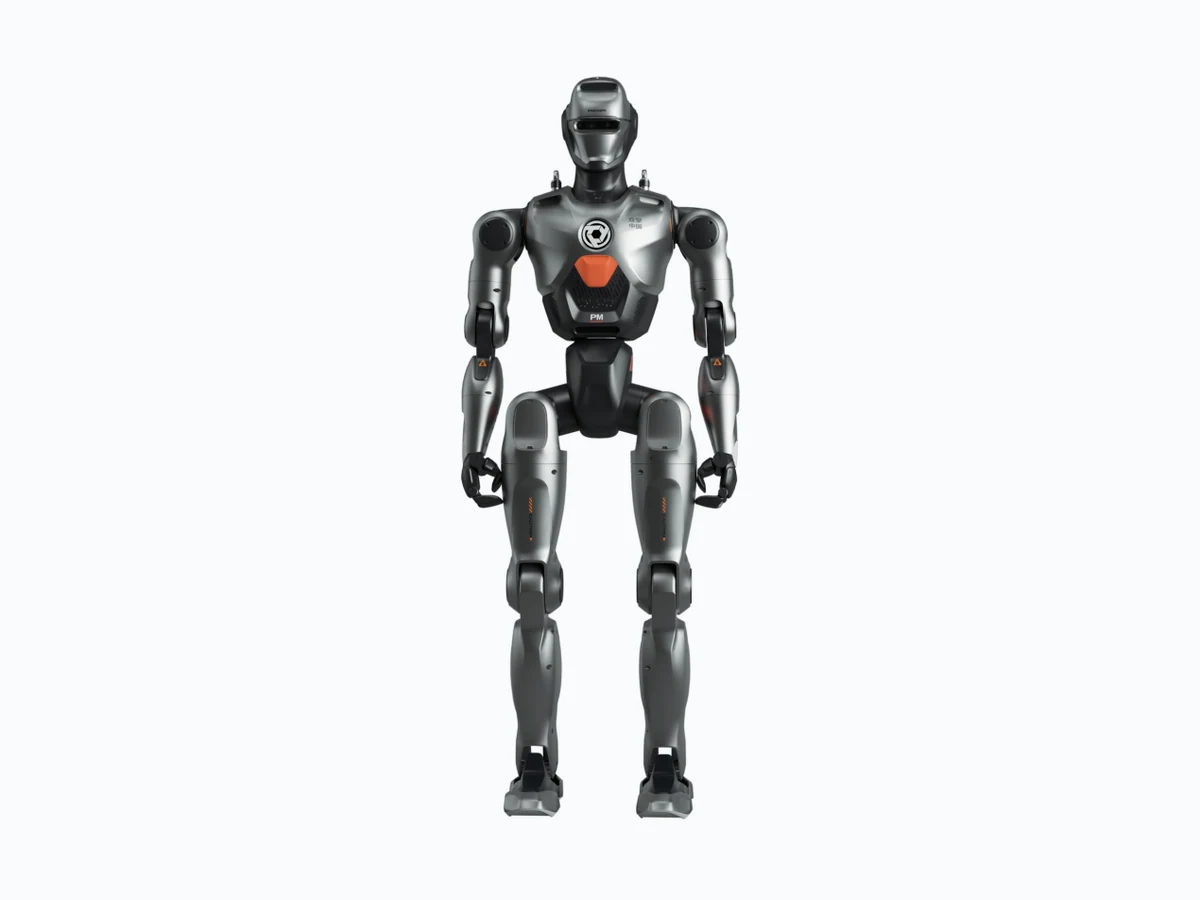
高度1700 mm
设备重量55 kg
已发布 · 采购待确认
EngineAI PM01 product image
人形机器人来源已核对

EngineAI PM01

EngineAI · 2026 PM01 Education

面向研究与教育的 2026 PM01 教育版,当前官方产品页记录高 1400 mm、含电池约 44.5 kg、24 个关节电机。
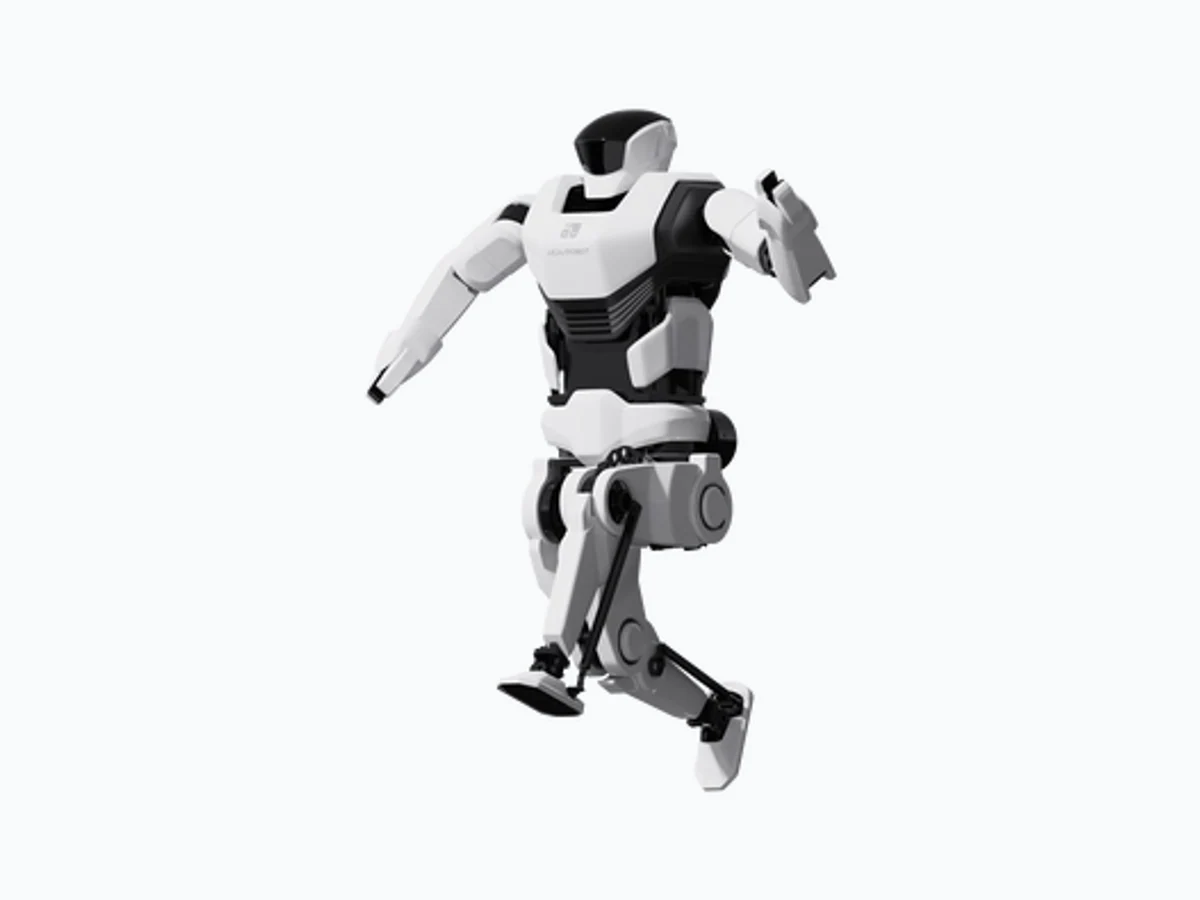
指定工况续航2 h
高度1400 mm
设备重量44.5 kg
供货情况需询问
Leju KUAVO product image
人形机器人来源已核对

Leju KUAVO

Leju Robot · KUAVO 4.1 — documented configuration

按乐聚 KUAVO 4.1 官方手册展示的研究平台,身高 1550 mm、重量 50 kg、行走续航 1.5 小时,不套用其他代际数据。
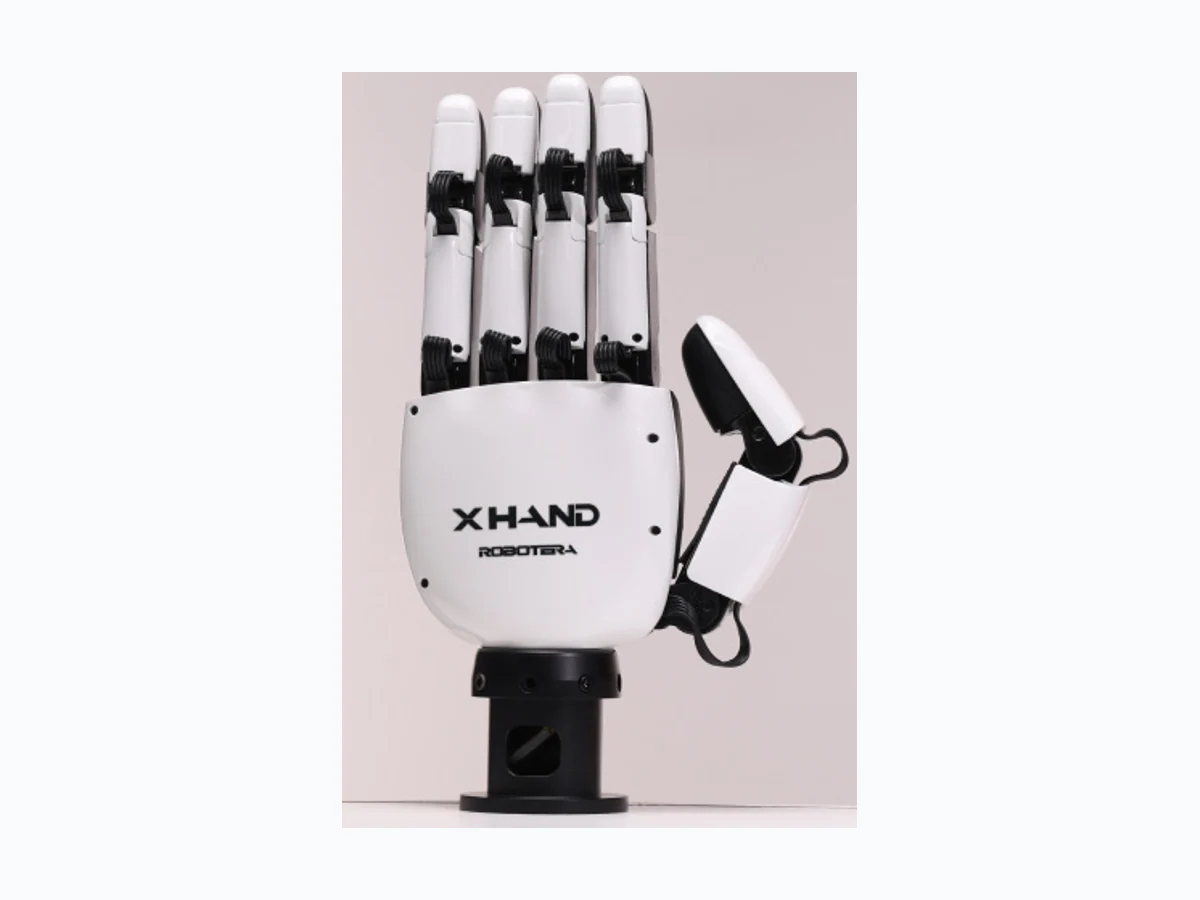
工作半径 / 臂展626 mm
指定工况续航1.5 h
高度1550 mm
供货情况需询问SDK
RobotEra XHAND1 product image
教育与科研平台来源已核对

RobotEra XHAND1

RobotEra · XHAND1 — dexterous hand

XHAND1 是灵巧手末端执行器,记录 12 主动自由度与约 1.1 kg 手部重量,兼容控制器及安装接口须核对。
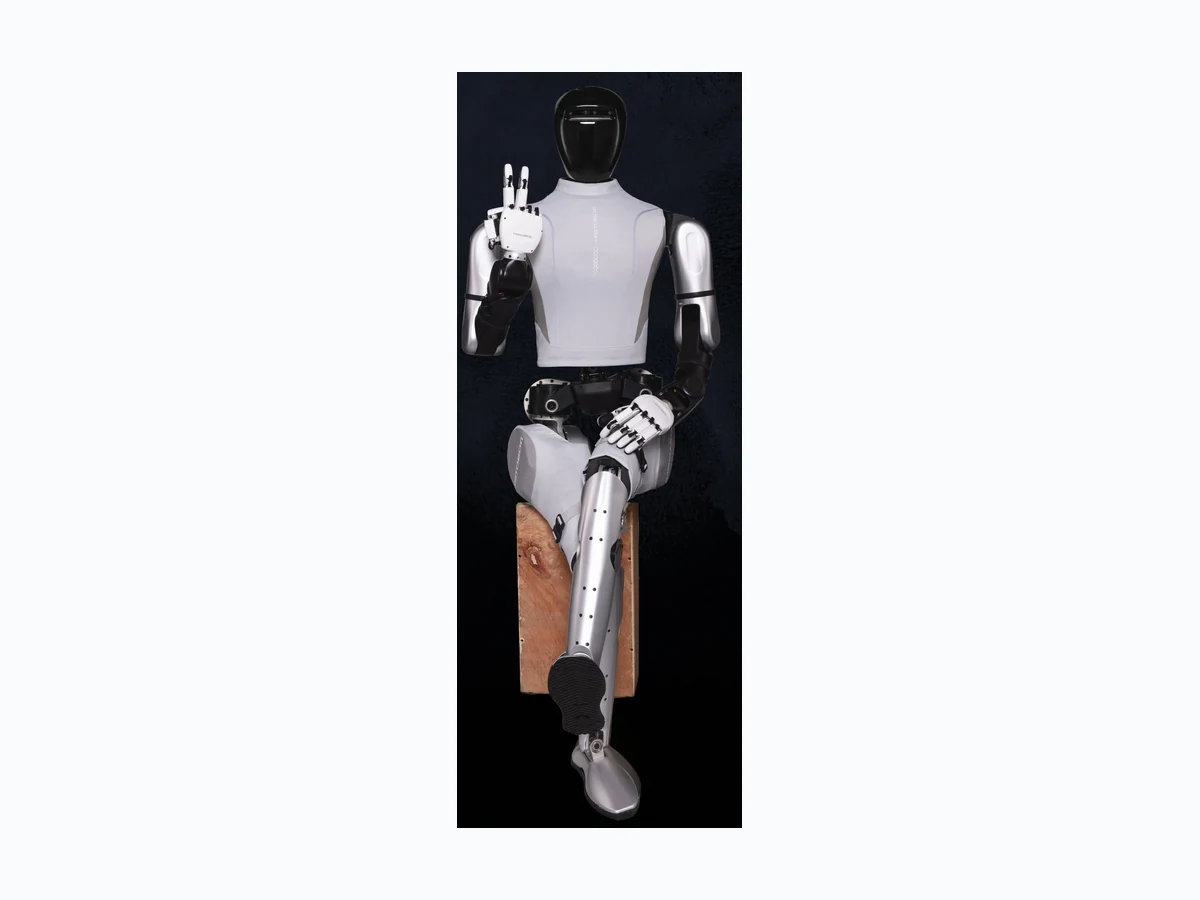
自由度 / 轴数12 DOF
设备重量1.1 kg
供货情况需询问SDK
RobotEra STAR1 product image
人形机器人来源已核对

RobotEra STAR1

RobotEra · STAR1 — official brochure

STAR1 人形研究平台,官方彩页记录高 1710 mm、重 63 kg、55 自由度,传感器与算力配置应随交付确认。
高度1710 mm
设备重量63 kg
自由度 / 轴数55 DOF
供货情况需询问
Youibot P200 product image
教育与科研平台来源已核对

Youibot P200

Youibot Robotics · P200 — official datasheet

P200 室内移动平台,额定负载 200 kg、公开续航至少 10 小时,满载与空载行驶速度分别列出。
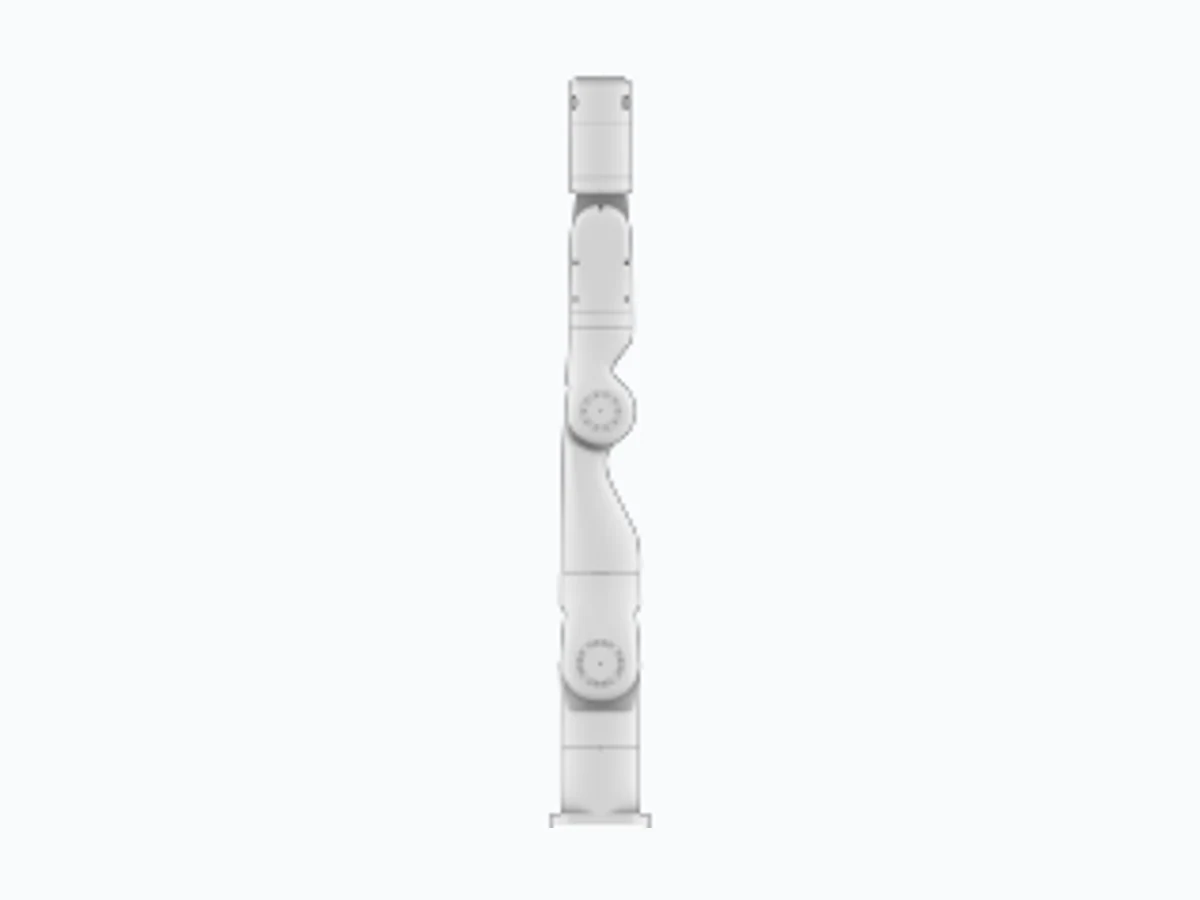
负载200 kg
指定工况续航≥10 h
设备重量180 kg
供货情况需询问
JAKA K1 product image
协作机械臂来源已核对

JAKA K1

JAKA Robotics · K1 — official hardware manual V01

JAKA K1 七轴机械臂,公开负载 5 kg、工作半径 976 mm、重量 14 kg,适合研究与集成开发。

负载5 kg
工作半径 / 臂展976 mm
设备重量14 kg
供货情况需询问SDK
JAKA Kargo product image
仓储与工厂搬运来源已核对

JAKA Kargo

JAKA Robotics · Kargo — current product table

集成移动底盘与双机械臂的轮式作业平台,当前官网记录 22 自由度、净重 250 kg;单臂负载与底盘运输负载不可混为一谈。
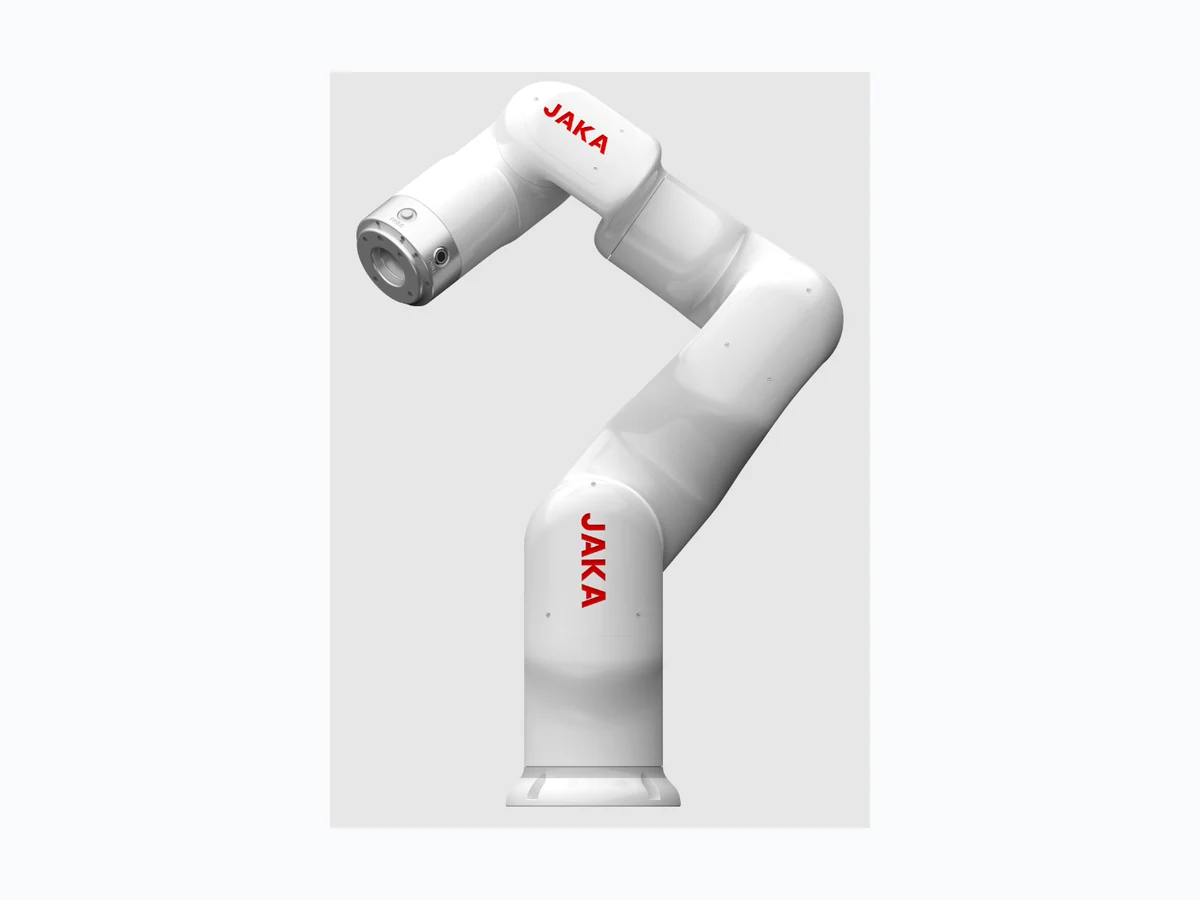
自由度 / 轴数22 DOF
设备重量250 kg
供货情况需询问
JAKA MiniCobo product image
教育与科研平台来源已核对

JAKA MiniCobo

JAKA Robotics · MiniCobo

面向轻量自动化、实验室与商业场景的六轴桌面机械臂,负载 1 kg、臂展 580 mm、含线缆重量 9.4 kg。
负载1 kg
工作半径 / 臂展580 mm
设备重量9.4 kg
供货情况需询问
DOBOT ATOM product image
人形机器人来源已核对

DOBOT ATOM

DOBOT · ATOM Max — research configuration

面向研究的 ATOM Max 配置,官方页面明确 41 自由度及视觉、遥操作能力;交付套件和未公开机械参数需由厂商确认。
自由度 / 轴数41 DOF
供货情况需询问
DOBOT MG400 product image
教育与科研平台来源已核对

DOBOT MG400

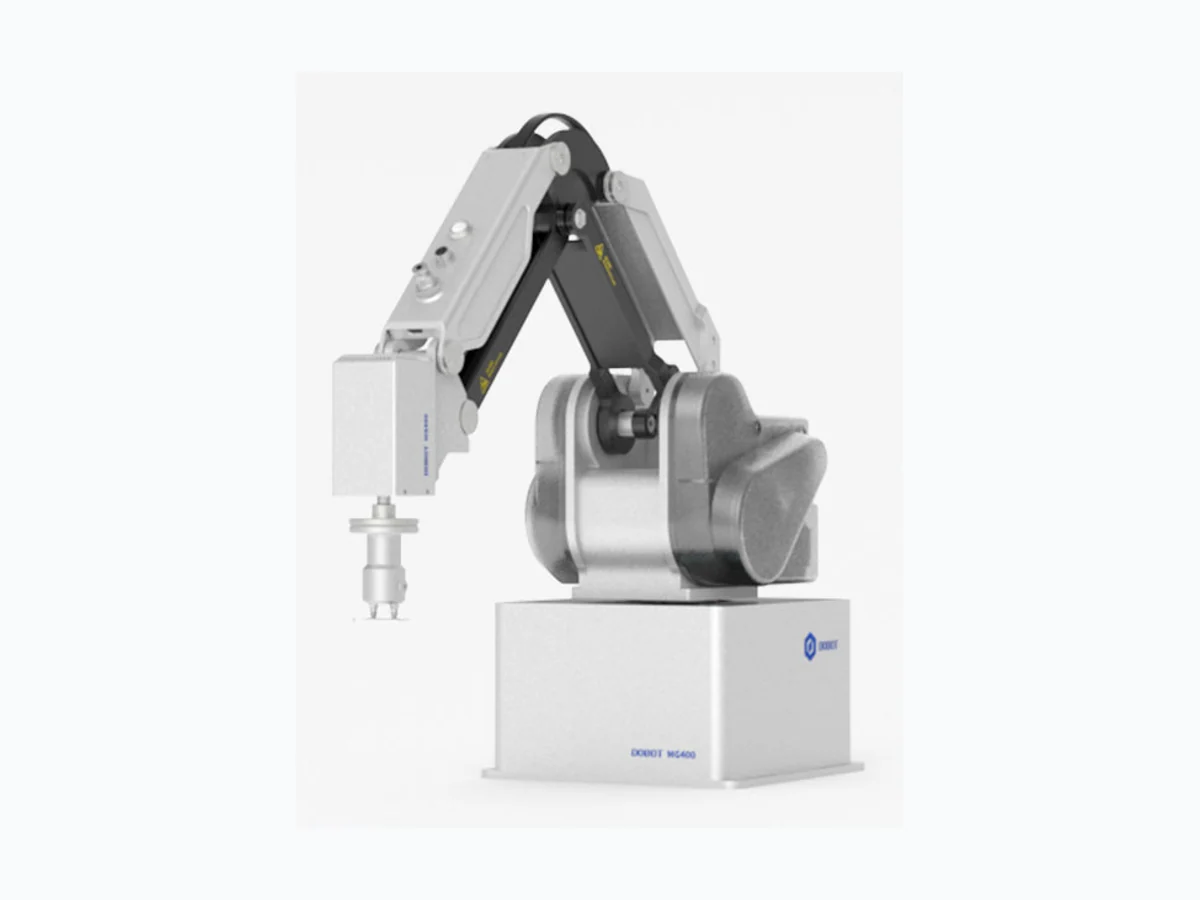
DOBOT · MG400

适用于桌面小批量自动化的四轴机械臂。额定负载为 500 g,最大 750 g;末端工具和工件应一起计入负载。
负载0.5 kg
工作半径 / 臂展440 mm
自由度 / 轴数4 axes
供货情况需询问
Fourier GR-2 product image
人形机器人来源已核对

Fourier GR-2

Fourier Intelligence · GR-2 — 2024 official brochure

GR-2 人形研究平台,官方彩页记录高 1750 mm、重 63 kg、53 自由度,单臂负载与整机负载分别理解。
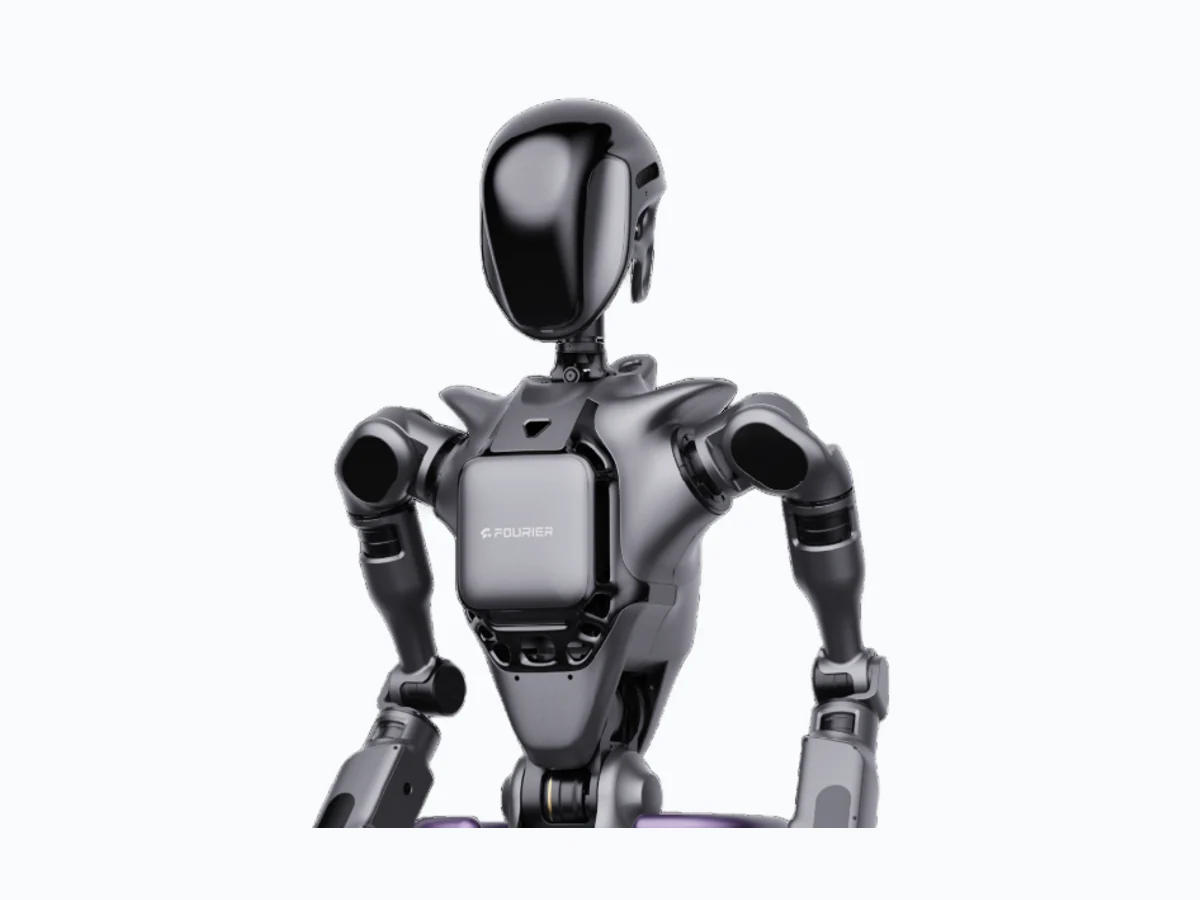
指定工况续航2 h
高度1750 mm
设备重量63 kg
供货情况需询问
Fourier GR-1 product image
人形机器人来源已核对

Fourier GR-1

Fourier Intelligence · GR-1 — dexterous-hand configuration

具备灵巧手的人形科研平台,官方彩页 GR-1 列记录约 55 kg、44 个执行器;不同代际和末端配置需确认。
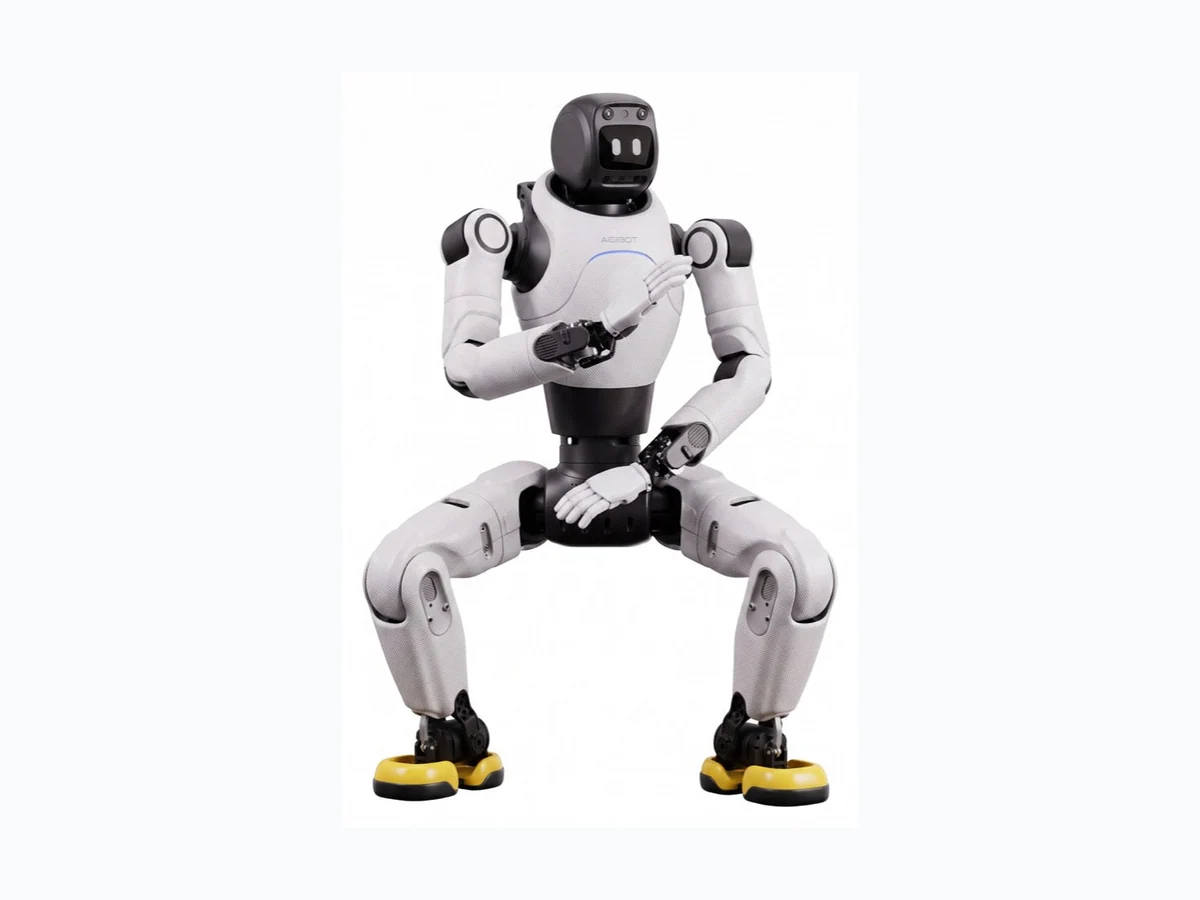
高度1650 mm
设备重量55 kg
供货情况需询问
AGIBOT X2 Neo product image
人形机器人来源已核对

AGIBOT X2 Neo

AgiBot · X2 Neo — current store configuration

按智元官方商店当前 X2 Neo 配置展示,高约 1310 mm、重约 35 kg、30 自由度。Neo 与 Ultra 在传感器、算力和开发权限方面不同。
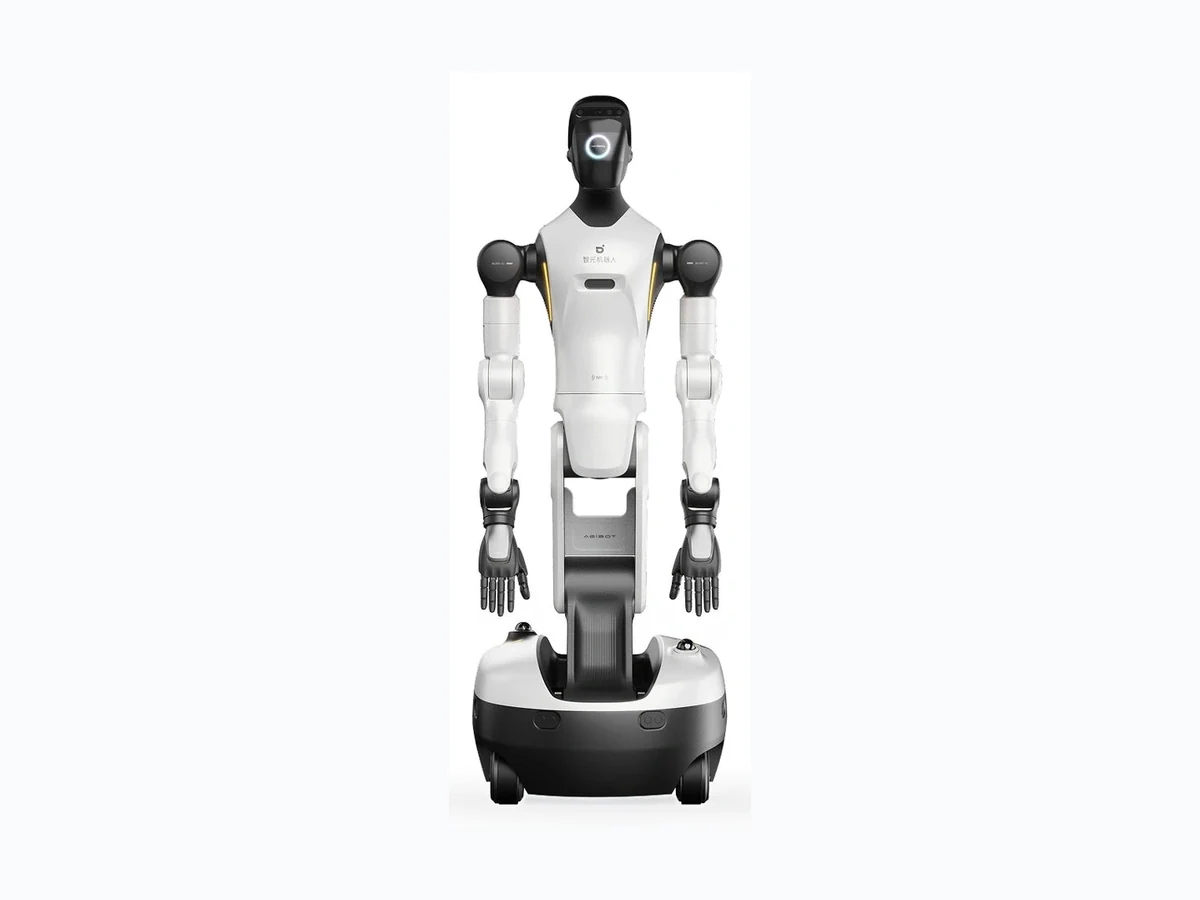
工作半径 / 臂展558 mm
指定工况续航2 h
高度1310 mm
供货情况需询问
AgiBot G2 product image
人形机器人来源已核对

AgiBot G2

AgiBot · G2 — user manual dated 2026-07-30

G2 是轮式双臂作业机器人,官方手册记录整机 185 kg、单臂额定 5 kg、双臂额定 10 kg,适用于室内研究与作业集成。

工作半径 / 臂展696 mm
高度1225–1795 mm
设备重量185 kg
供货情况需询问
UBTECH Walker S2 EDU product image
人形机器人来源已核对

UBTECH Walker S2 EDU

UBTECH Robotics · Walker S2 EDU — official manual

按 Walker S2 EDU 官方用户手册记录,高 1760 mm、重量 70 kg(不含手),额定配置与工业交付版本分开确认。
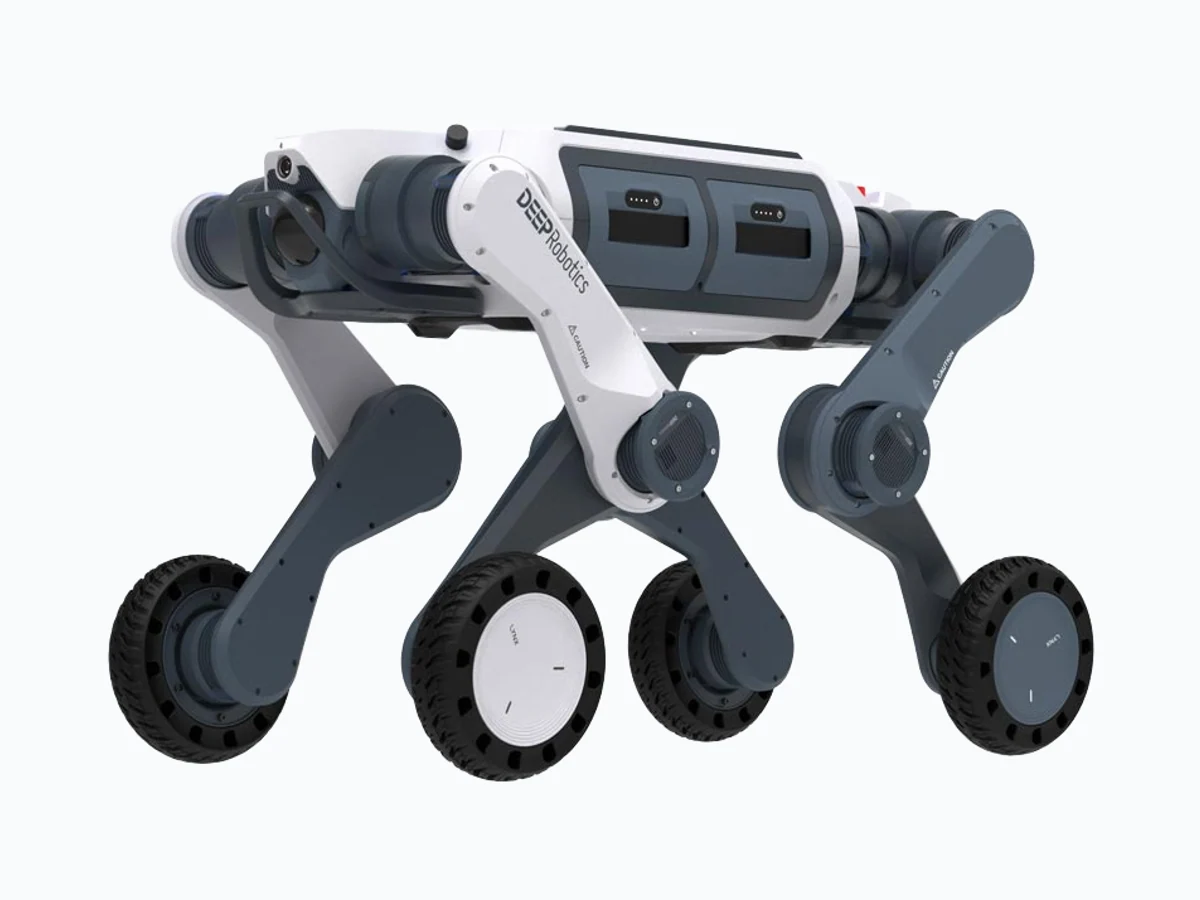
指定工况续航2.5 h
高度1760 mm
设备重量70 kg
供货情况需询问SDK
DEEP Robotics Lynx M20 product image
四足机器人来源已核对

DEEP Robotics Lynx M20

DEEP Robotics · LYNX M20 — standard

面向复杂地形的轮足机器人,标准 M20 有效负载 15 kg、负载续航 2.5 小时,IP66 防护,支持热插拔电池。
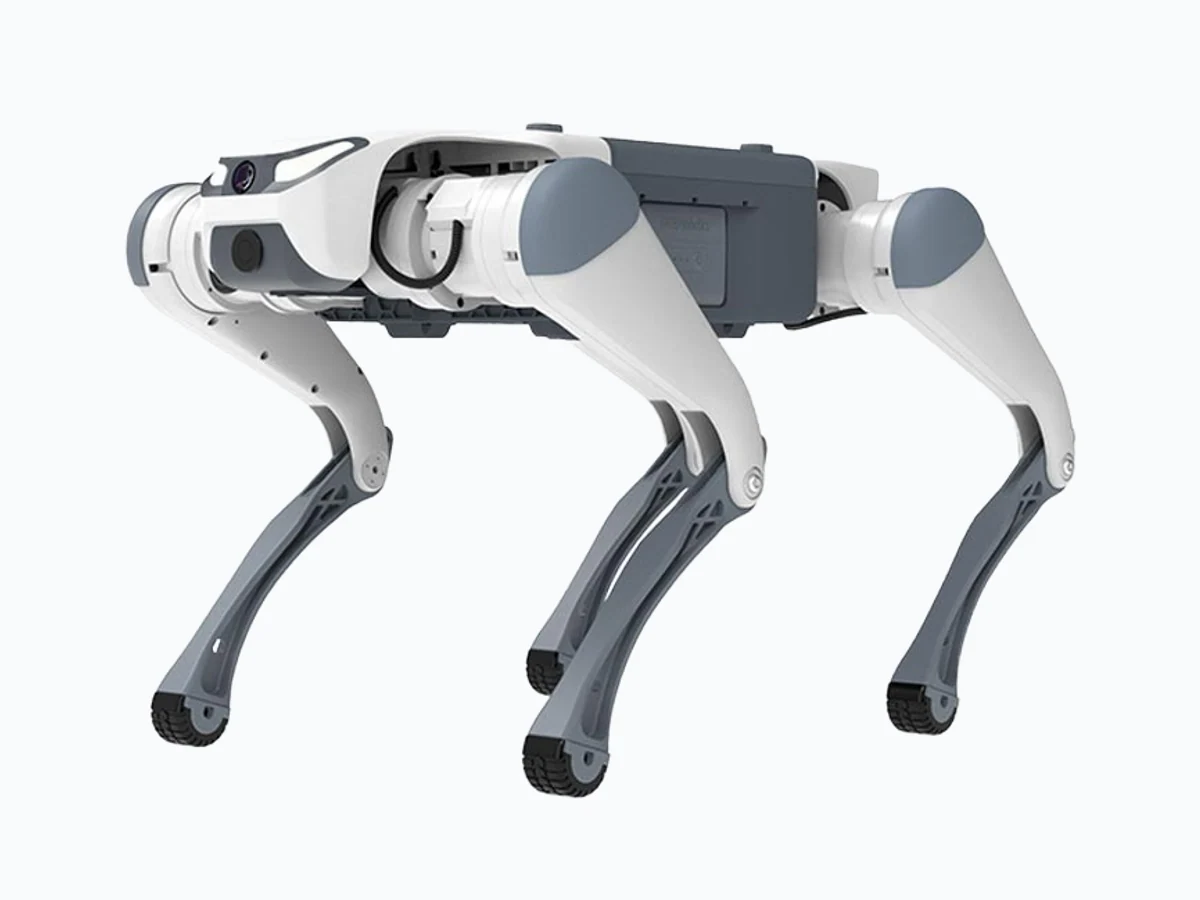
负载15 kg
指定工况续航2.5 h
设备重量35 kg
供货情况需询问
DEEP Robotics Lite3 product image
四足机器人来源已核对

DEEP Robotics Lite3

DEEP Robotics · Lite3 — official product table

四足开发平台,官方产品表记录带电池 12 kg、持续行走负载 5 kg、运动续航 1.5–2 小时,开发权限按版本确认。
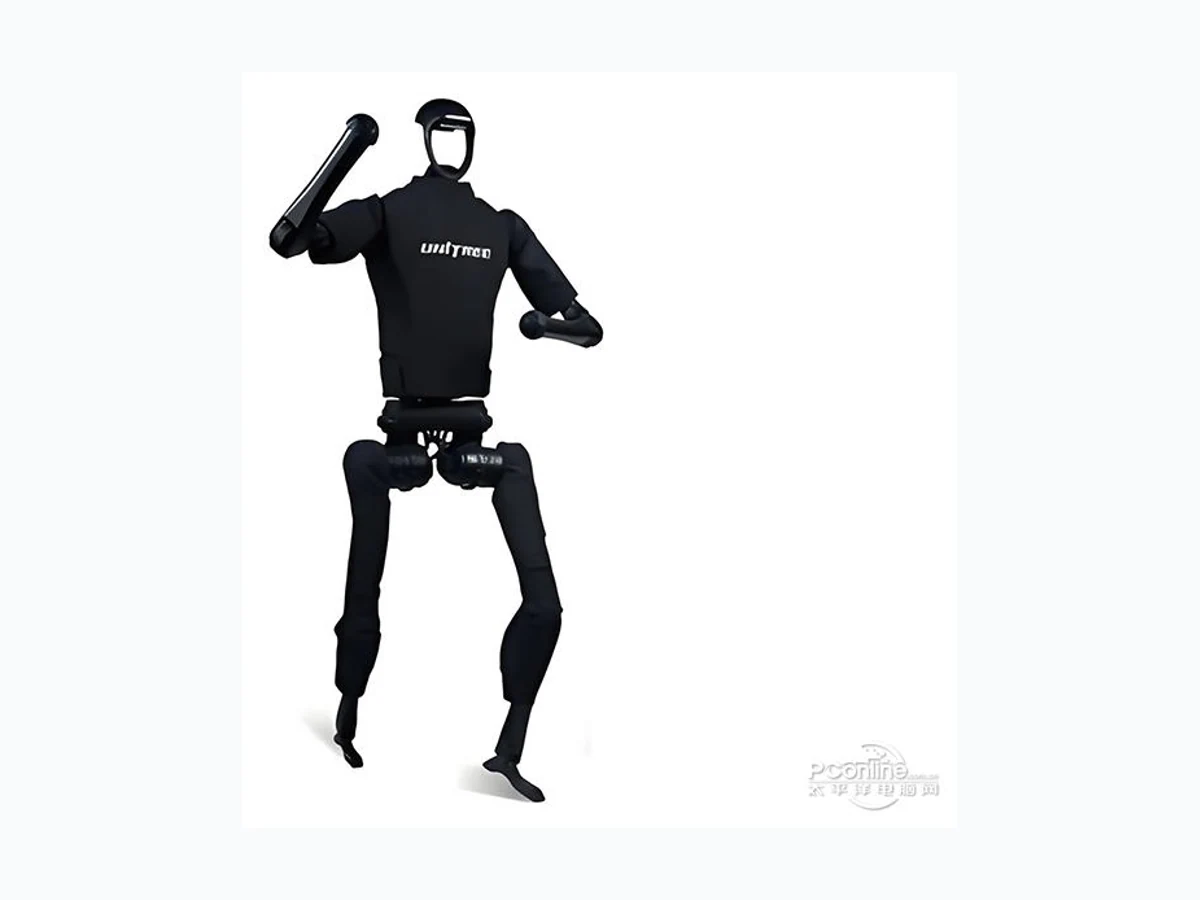
行走负载5 kg
指定工况续航1.5–2 h
设备重量12 kg
供货情况需询问
Unitree H1 product image
人形机器人来源已核对

Unitree H1

Unitree Robotics · H1 (not H1-2)

全尺寸人形科研平台。本页使用 H1 参数;H1-2 的重量、尺寸和自由度有区别,不合并展示。
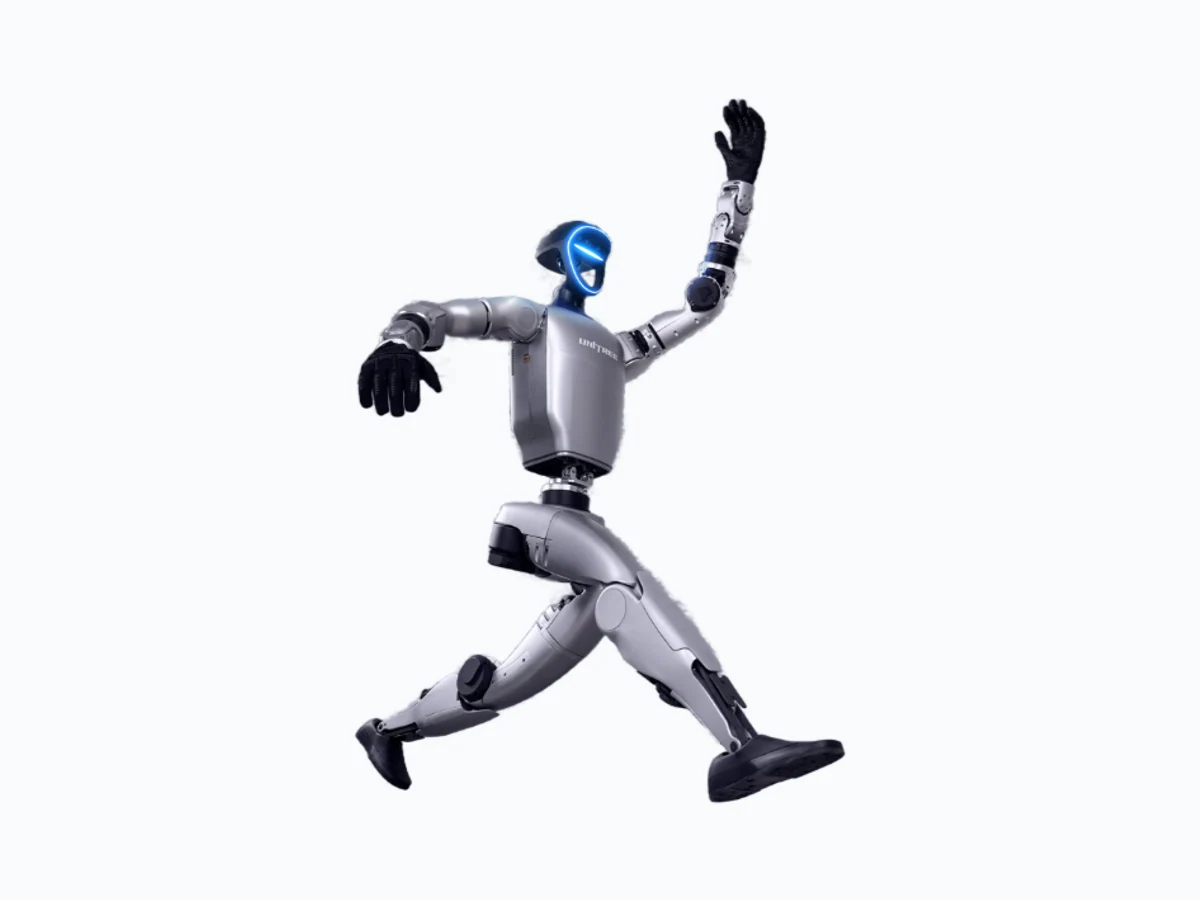
高度Approx. 1800 mm
设备重量Approx. 47 kg
供货情况需询问
Unitree G1 product image
人形机器人来源已核对

Unitree G1

Unitree Robotics · G1 base

用于机器人运动与具身智能研究的人形平台。本页基准为 G1 标准版,G1 EDU 的自由度、手部配置与二次开发权限不同。

指定工况续航Approx. 2 h
高度1320 mm
设备重量Approx. 35 kg
公开销售部分版本开放 SDK